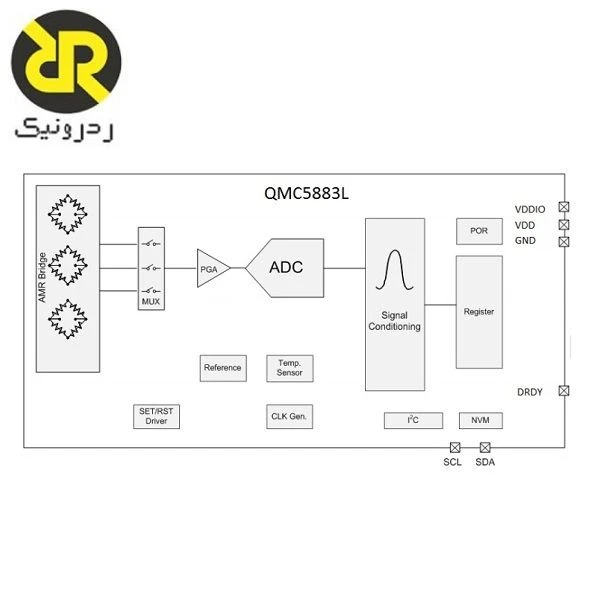
QMC5883L-TR یک مغناطیسسنج دیجیتال سهمحوره از خانواده QMC5883L شرکت QST با فناوری AMR است. میدان را در سه محور ثبت میکند و داده را از رابط I²C در اختیار میزبان قرار میدهد؛ جهت قطبنما باید با پردازش داده محاسبه شود.
ویژگیها و مشخصات فنی
| مشخصه | مقدار یا توضیح |
|---|---|
| فناوری | AMR؛ حسگر اثر هال نیست |
| تعداد محور | سه محور میدان |
| بازههای قابل انتخاب | ±2 G یا ±8 G |
| رابط تراشه | I²C |
| داده دیجیتال | خروجی 16 بیتی برای هر محور |
| نرخ تولید داده | تا 200 Hz، بسته به تنظیمات |
| تنظیمات | بازه، نرخ داده و oversampling |
| تغذیه تراشه | 2.16 تا 3.6 V؛ تحمل برد باید جدا بررسی شود |
| نوع عرضه | تراشه با پسوند سفارش TR؛ بستهبندی سفارش بررسی شود |
نحوه عملکرد و قابلیتها
تنظیم بازه، ضریب تبدیل کد میدان را تغییر میدهد و برنامه باید مقیاس متناظر را اعمال کند. Oversampling بر رفتار نویز، زمان و مصرف اثر دارد؛ بیشینه نرخ تولید داده به معنی همان پهنای باند مفید در هر تنظیم نیست. QMC5883L را نباید با HMC5883L یکسان فرض کرد؛ نام نزدیک یا شکل برد مشابه، سازگاری رجیسترها و کتابخانه را اثبات نمیکند.
سنجش میدان مغناطیسی با نمایش جهت قطبنما تفاوت دارد. محاسبه جهت به جهتگیری محورهای حسگر، کالیبراسیون میدان مزاحم و در حرکت سهبعدی به اطلاعات شیب نیاز دارد. حساسیت یا وزن هر کد خروجی با دقت نهایی یکسان نیست؛ نویز، آفست، دما و محیط نصب نیز بر نتیجه اثر میگذارند.
کاربردهای مناسب
قطبنمای آموزشی، رباتیک و ثبت میدان محیط از کاربردهای قابل بررسی هستند. برای جهتیابی دستگاهی که کج میشود، داده شتاب یا مرجع شیب و کالیبراسیون محیط نصب لازم است؛ خروجی میدان خام، زاویه جغرافیایی آماده نیست.
نکات طراحی، نصب و استفاده
مدار تغذیه، خازنهای بایپس و مسیر I²C را طبق دیتاشیت طراحی کنید. پسوند TR جایگزین بررسی نقشه پایهها و بسته سفارش نیست و اصل عملکرد سهمحوره را تغییر نمیدهد. عدد 0.1 µT بدون تعیین تنظیم و نام کمیت بهعنوان دقت این محصول استفاده نشده است؛ مقیاس کد، نویز و وضوح مؤثر باید جداگانه ارزیابی شوند.
آهنربا، موتور، پیچ فولادی، کابل جریان بالا و قطعات مغناطیسی برد میتوانند مقدار میدان ثبتشده را تغییر دهند. کالیبراسیون اثر میدان ثابت مزاحم و اعوجاج میدان را روی مجموعه نهایی انجام دهید. در محاسبه قطبنما، علامت محورها و همراستایی حسگر با بدنه را ثبت کنید؛ اگر میدان از بازه انتخابی خارج شود، داده اشباعشده برای محاسبه جهت قابل اتکا نیست.