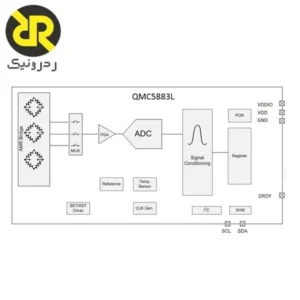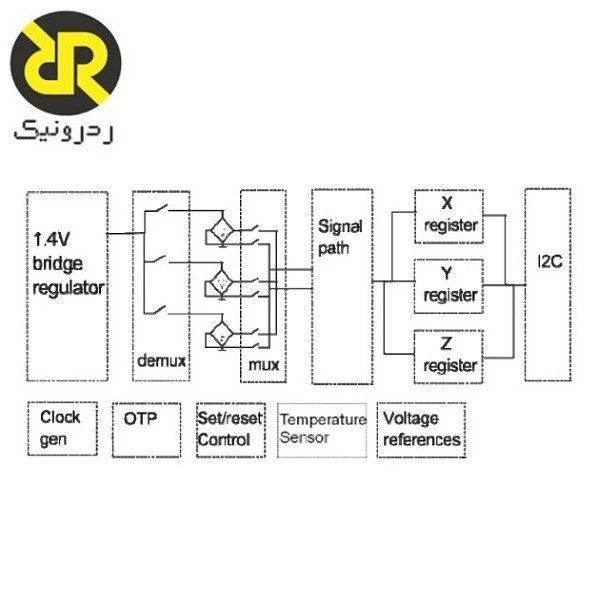
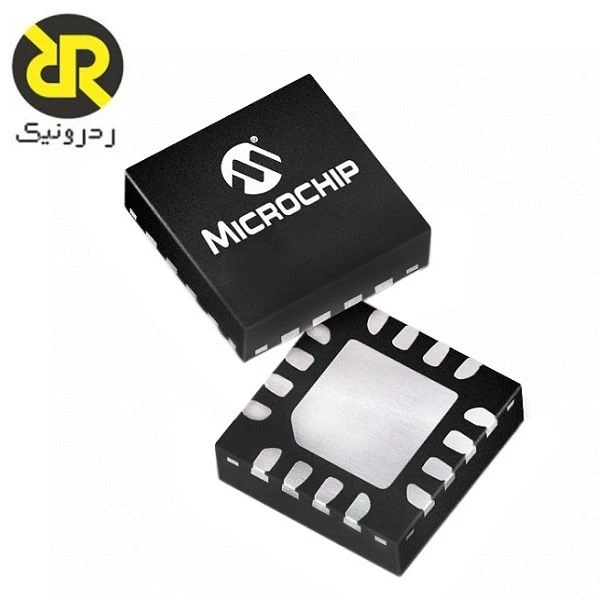
MMC5883MA از MEMSIC یک مغناطیسسنج دیجیتال سهمحوره AMR است. داده میدان را از رابط I²C ارائه میدهد و قابلیت Set/Reset داخلی برای مدیریت وضعیت حسگر دارد. برای قطبنما و جهتیابی، محاسبه جهت در میزبان انجام میشود.
ویژگیها و مشخصات فنی
| مشخصه | مقدار یا توضیح |
|---|---|
| فناوری | AMR، سه محور |
| بازه میدان | ±8 G |
| رابط | I²C؛ مشخصات SPI مدل MMC5983 به این مدل منتقل نمیشود |
| خروجی | 16 بیتی |
| وزن کد | 0.25 mG/LSB طبق دیتاشیت Rev. C |
| نویز مرجع | 0.4 mG RMS طبق شرایط سند |
| نرخ داده | تا 600 Hz مطابق حالت و تنظیمات |
| امکانات | Set/Reset، حسگر دمای داخلی و وقفه |
| مرجع فنی | MMC5883MA، Rev. C، 2017-04-28 |
نحوه عملکرد و قابلیتها
وزن هر کد 0.25 میلیگاوس، معادل دقت مطلق همین مقدار نیست. نویز RMS و شرایط اندازهگیری باید برای تخمین تغییر میدان قابل مشاهده بررسی شوند. Set/Reset بر وضعیت عنصر حسگر اثر دارد؛ این قابلیت با تصحیح میدان آهنربای نزدیک یا کالیبراسیون اعوجاج بدنه یکسان نیست. داده تازه و توالی اندازهگیری باید طبق حالت منتخب کنترل شوند.
سنجش میدان مغناطیسی با نمایش جهت قطبنما تفاوت دارد. محاسبه جهت به جهتگیری محورهای حسگر، کالیبراسیون میدان مزاحم و در حرکت سهبعدی به اطلاعات شیب نیاز دارد. حساسیت یا وزن هر کد خروجی با دقت نهایی یکسان نیست؛ نویز، آفست، دما و محیط نصب نیز بر نتیجه اثر میگذارند.
کاربردهای مناسب
قطبنمای الکترونیکی، ثبت میدان و تخمین جهت تجهیزات همراه از کاربردهای مناسب هستند. برای استفاده در حرکت سهبعدی، داده مغناطیسی باید با مرجع شیب و الگوریتم مناسب ترکیب شود؛ سه محور میدان به معنی اندازهگیری مستقیم سه زاویه بدنه نیست.
نکات طراحی، نصب و استفاده
در انتخاب کتابخانه و برد، شماره MMC5883MA را با MMC5983MA اشتباه نگیرید. تنظیم نرخ، توالی Set/Reset و تبدیل کد را از سند همین مدل دنبال کنید. تغذیه و سطح منطقی را پیش از اتصال با دیتاشیت و میزبان تطبیق دهید. جبران دمایی یا نمایش وضعیت نباید بدون اجرای روش لازم، فعال فرض شود.
آهنربا، موتور، پیچ فولادی، کابل جریان بالا و قطعات مغناطیسی برد میتوانند مقدار میدان ثبتشده را تغییر دهند. کالیبراسیون اثر میدان ثابت مزاحم و اعوجاج میدان را روی مجموعه نهایی انجام دهید. در محاسبه قطبنما، علامت محورها و همراستایی حسگر با بدنه را ثبت کنید؛ اگر میدان از بازه انتخابی خارج شود، داده اشباعشده برای محاسبه جهت قابل اتکا نیست.