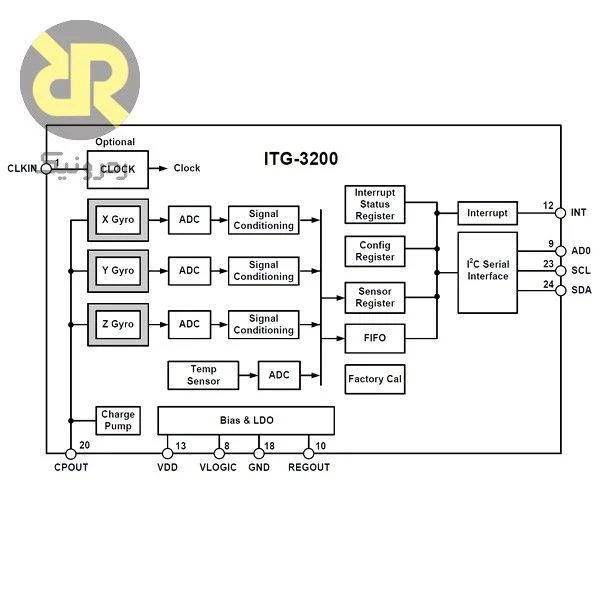


ITG-3200 یک ژیروسکوپ دیجیتال سهمحوره از InvenSense است که برای ثبت سرعت چرخش با رابط I²C به کار میرود. سه محور نرخ زاویهای، فیلتر دیجیتال و اندازهگیری دمای داخلی را در یک تراشه فراهم میکند.
ویژگیها و مشخصات فنی
| مشخصه | مقدار یا توضیح |
|---|---|
| تعداد محور | سه محور سرعت زاویهای |
| بازه کامل | ±2000 °/s |
| خروجی | تبدیل دیجیتال 16 بیتی |
| رابط | I²C با سرعت تا 400 kHz |
| تغذیه | 2.1 تا 3.6 V |
| چگالی نویز | 0.03 °/s/√Hz در 10 Hz و FS_SEL=3، طبق دیتاشیت |
| فیلتر | پایینگذر دیجیتال قابل تنظیم |
| اندازهگیری کمکی | دمای داخلی تراشه |
| حسگرهای مکمل | شتابسنج و مغناطیسسنج در داخل این مدل وجود ندارند |
نحوه عملکرد و قابلیتها
خروجی هر محور سرعت زاویهای است و پس از اعمال آفست و مقیاس مناسب به واحد فیزیکی تبدیل میشود. تنظیم فیلتر، نویز و تأخیر را تغییر میدهد؛ انتخاب آن باید با سرعت حرکت و حلقه کنترل هماهنگ باشد. وجود خروجی 16 بیتی به معنی دقت 16 بیتی در همه شرایط نیست، زیرا بایاس، نویز و نصب بر داده اثر میگذارند.
ژیروسکوپ سرعت چرخش را بر حسب درجه بر ثانیه اندازه میگیرد. برای به دست آوردن زاویه باید داده با زمانبندی معلوم انتگرالگیری شود؛ آفست کوچک نیز در طول زمان خطای زاویه ایجاد میکند. چگالی نویز و پایداری بایاس دو مشخصه متفاوتاند و هیچکدام بهتنهایی دقت زاویه یا موقعیت سامانه را تضمین نمیکنند.
کاربردهای مناسب
کنترلر بازی، ثبت حرکت و آزمایش تثبیت تصویر از کاربردهای این نوع حسگر هستند. در ردیابی وضعیت سهبعدی میتوان آن را در کنار شتابسنج و در صورت نیاز مغناطیسسنج استفاده کرد؛ میزبان مسئول هماهنگ کردن نمونهها و پردازش وضعیت است.
نکات طراحی، نصب و استفاده
در نرمافزار، تنظیم بازه و حالت معتبر ITG-3200 را با مدلهای همخانواده قابل انتخاب اشتباه نگیرید. زمان نمونه، داده تازه و محورهای بدنه را مشخص کنید. برای استفاده از مقدار چگالی نویز در محاسبه خطای سامانه، پهنای باند مؤثر و شرط اندازهگیری را در نظر بگیرید؛ این مقدار جایگزین اندازهگیری رانش بایاس روی دستگاه مونتاژشده نیست.
محور حساس را با محور چرخش مکانیزم همراستا کنید و اتصال مکانیکی محکم در نظر بگیرید. قبل از اندازهگیری، زمان راهاندازی و تثبیت حرارتی را لحاظ کنید و آفست را در سکون برآورد کنید. بازهای انتخاب کنید که حرکت واقعی را بدون اشباع پوشش دهد. در کنترل حلقهبسته، پهنای باند فیلتر و تأخیر مسیر خواندن را با دینامیک مکانیزم هماهنگ کنید.