
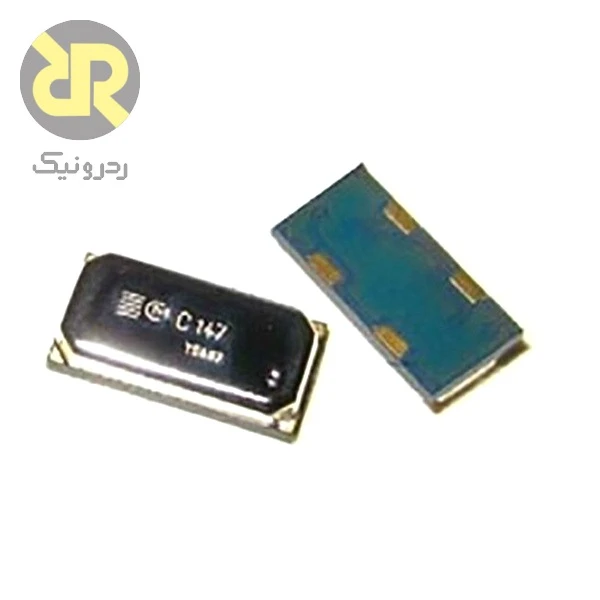

ENC03RC یک حسگر سرعت زاویهای تکمحوره از خانواده ژیروسکوپهای ارتعاشی Murata است. خروجی آنالوگ آن با نرخ چرخش تغییر میکند و برای استفاده در سامانههای ثبت حرکت یا تثبیت، به مدار خواندن و تبدیل آنالوگ به دیجیتال نیاز دارد.
ویژگیها و مشخصات فنی
| مشخصه | مقدار یا توضیح |
|---|---|
| مدل مرجع سند | ENC-03RC-R در کاتالوگ اصلی Murata |
| تعداد محور | یک محور سرعت زاویهای |
| نوع خروجی | ولتاژ آنالوگ |
| بازه نرخ چرخش | ±300 °/s |
| تغذیه | 2.7 تا 5.25 V |
| خروجی در نرخ صفر | 1.35 V طبق جدول مدل مرجع |
| حساسیت | 0.67 mV/(°/s) طبق جدول مدل مرجع |
| پاسخ فرکانسی | 50 Hz طبق مشخصات کاتالوگ؛ نرخ نمونهبرداری ADC نیست |
| خطی بودن | ±5% FS طبق شرایط سازنده |
نحوه عملکرد و قابلیتها
عنصر ارتعاشی از اثر کوریولیس برای تبدیل چرخش به تغییر خروجی استفاده میکند. خروجی نرخ صفر باید از سیگنال کم شود و سپس ضریب حساسیت اعمال شود تا سرعت زاویهای به دست آید. سیگنال در نرخ صفر لزوماً صفر ولت نیست؛ همین ویژگی بر انتخاب محدوده ADC و مرجع ولتاژ اثر میگذارد. برای انتگرالگیری زاویه، اندازهگیری آفست و داشتن زمان نمونه دقیق ضروری است.
ژیروسکوپ سرعت چرخش را بر حسب درجه بر ثانیه اندازه میگیرد. برای به دست آوردن زاویه باید داده با زمانبندی معلوم انتگرالگیری شود؛ آفست کوچک نیز در طول زمان خطای زاویه ایجاد میکند. چگالی نویز و پایداری بایاس دو مشخصه متفاوتاند و هیچکدام بهتنهایی دقت زاویه یا موقعیت سامانه را تضمین نمیکنند.
کاربردهای مناسب
تثبیت تصویر و تشخیص حرکت چرخشی از کاربردهای این خانواده هستند. در طراحی کنترل حرکت تکمحوره، این حسگر میتواند اطلاعات نرخ لازم را فراهم کند؛ برای تعیین جهت سهبعدی باید حسگرهای دیگری نیز در سامانه در نظر گرفته شوند.
نکات طراحی، نصب و استفاده
پایهها و محور حساس را از نقشه مدل ENC-03RC-R بررسی کنید. پسوند بستهبندی سفارش و قطعه موجود را پیش از طراحی مکانیکی تطبیق دهید. مسیر آنالوگ باید از نویز تغذیه و سیگنالهای سوئیچینگ فاصله داشته باشد. مقدار رزنانس عنصر ارتعاشی را نرخ نمونهبرداری خروجی فرض نکنید؛ پهنای باند حسگر و نرخ ADC دو موضوع مستقل هستند.
محور حساس را با محور چرخش مکانیزم همراستا کنید و اتصال مکانیکی محکم در نظر بگیرید. قبل از اندازهگیری، زمان راهاندازی و تثبیت حرارتی را لحاظ کنید و آفست را در سکون برآورد کنید. بازهای انتخاب کنید که حرکت واقعی را بدون اشباع پوشش دهد. در کنترل حلقهبسته، پهنای باند فیلتر و تأخیر مسیر خواندن را با دینامیک مکانیزم هماهنگ کنید.


