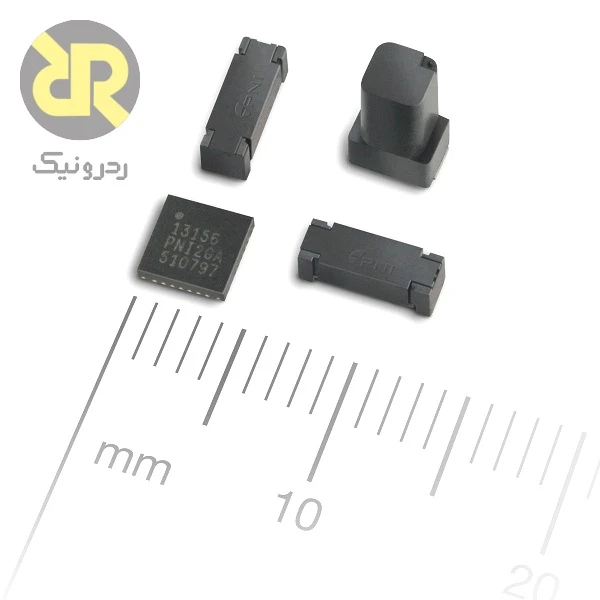
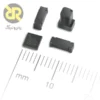
RM3100 Sensor Suite از PNI Sensor یک مجموعه مغناطیسسنج سهمحوره با فناوری magneto-inductive است. این مجموعه از مدار ASIC و سه عنصر حسگر مجزا تشکیل میشود و برای اندازهگیری میدان روی سه محور به آرایش صحیح این عناصر روی برد نیاز دارد.
ویژگیها و مشخصات فنی
| مشخصه | مقدار یا توضیح |
|---|---|
| فناوری | Magneto-inductive؛ بر پایه عناصر القایی و مدار اندازهگیری PNI |
| ساختار | ASIC به همراه سه عنصر حسگر برای سه محور |
| بازه میدان | ±800 µT طبق راهنمای مجموعه |
| رابط مجموعه | I²C و SPI |
| پارامتر قابل تنظیم | Cycle Count؛ مؤثر بر حساسیت، نویز و زمان اندازهگیری |
| حساسیت نمونه | 75 LSB/µT در Cycle Count=200، مقدار معمول جدول |
| وزن کد نمونه | حدود 13 nT/LSB در Cycle Count=200، طبق جدول |
| نویز نمونه | 15 nT، برابر 0.015 µT، در Cycle Count=200 طبق جدول؛ دقت نیست |
| نوع عرضه | مجموعه ASIC و عناصر حسگر؛ یک تراشه تنها جایگزین همه مجموعه نیست |
نحوه عملکرد و قابلیتها
افزایش Cycle Count معمولاً حساسیت را بالا میبرد و نویز را کاهش میدهد، ولی مدت اندازهگیری افزایش مییابد. نرخ اندازهگیری تکمحور را نباید مستقیماً نرخ کامل سهمحور معرفی کرد. در مقایسه دادهها، Cycle Count و ضریب تبدیل باید همراه خروجی ثبت شوند. مقدار 0.015 میکروتسلا در جدول نویز، تضمین خطای مطلق میدان یا دقت قطبنما نیست.
سنجش میدان مغناطیسی با نمایش جهت قطبنما تفاوت دارد. محاسبه جهت به جهتگیری محورهای حسگر، کالیبراسیون میدان مزاحم و در حرکت سهبعدی به اطلاعات شیب نیاز دارد. حساسیت یا وزن هر کد خروجی با دقت نهایی یکسان نیست؛ نویز، آفست، دما و محیط نصب نیز بر نتیجه اثر میگذارند.
کاربردهای مناسب
قطبنمای دیجیتال، ثبت میدان، تخمین جهت سامانههای متحرک و پژوهشهای مغناطیسی از کاربردهای قابل بررسی هستند. برای محاسبه جهت در حرکت سهبعدی، اطلاعات شیب و کالیبراسیون میدان محیط نصب لازم است.
نکات طراحی، نصب و استفاده
سه عنصر حسگر باید طبق توصیه راهنما در راستاهای متعامد مونتاژ شوند و مدار زمانبندی و اتصالات ASIC مطابق طراحی مرجع باشد. انتخاب و جانمایی عناصر، بخش ضروری مجموعه است و با خرید ASIC تنها تکمیل نمیشود. در نرمافزار، تنظیم Cycle Count، محورهای فعال و آماده بودن داده را کنترل کنید.
آهنربا، موتور، پیچ فولادی، کابل جریان بالا و قطعات مغناطیسی برد میتوانند مقدار میدان ثبتشده را تغییر دهند. کالیبراسیون اثر میدان ثابت مزاحم و اعوجاج میدان را روی مجموعه نهایی انجام دهید. در محاسبه قطبنما، علامت محورها و همراستایی حسگر با بدنه را ثبت کنید؛ اگر میدان از بازه انتخابی خارج شود، داده اشباعشده برای محاسبه جهت قابل اتکا نیست.