ماژول GEBRABIT-ICM20789 یک ماژول پیشرفته ۷ محوره با ترکیب شتابسنج، ژیروسکوپ و فشارسنج داخلی که رهگیری دقیق حرکت و اندازهگیری ارتفاع را در قالبی کوچک و کممصرف فراهم میکند.
ماژول GebraBit ICM20789 دادهٔ حرکت ششمحوره را با اندازهگیری فشار هوا در یک سامانه ترکیب میکند. سه محور شتابسنج، سه محور ژیروسکوپ و کانال فشار، این حسگر را در گروه هفتمحوره قرار میدهند؛ کانال فشار جای مغناطیسسنج را نمیگیرد.
مشخصات و رابطهای تأییدشده
مشخصه فنی
مقدار
مدل یا شناسهٔ عرضه
GebraBit ICM20789
شکل عرضه
ماژول یا برد آماده
حسگر
TDK InvenSense ICM-20789
اندازهگیریها
شتاب سهمحوره، نرخ زاویهای سهمحوره و فشار
رابط بخش حرکت
I2C یا SPI طبق پیکربندی
رابط بخش فشار
I2C
عملکرد و یکپارچهسازی
برای دریافت دادهٔ کامل، میزبان باید مسیر ارتباطی بخش فشار و حرکت را جدا در نظر بگیرد. انتخاب SPI برای حرکت به معنی خواندن فشار از همان تراکنش نیست. دادهها پس از اعمال ضرایب و کالیبراسیون برای تحلیل حرکت یا روند فشار استفاده میشوند.
کاربردها
ثبت همزمان حرکت و تغییر فشار
پژوهش تخمین ارتفاع نسبی همراه دادهٔ اینرسی
نکات طراحی و محدودیتها
تبدیل فشار به ارتفاع به فشار مرجع و شرایط محیط وابسته است. بدون الگوریتم تلفیق و کالیبراسیون، خروجی زاویه یا ارتفاع مطلق ادعا نشده است. حدود ولتاژ تراشه مشخصات ورودی برد نیستند.
ماژول GebraBit ICM-20789 شتاب سهمحوره و نرخ چرخش سهمحوره را همراه با فشار بارومتریک اندازه میگیرد. ترکیب این دو نوع داده برای پروژههایی که هم حرکت و هم تغییر فشار اهمیت دارند قابل بررسی است.
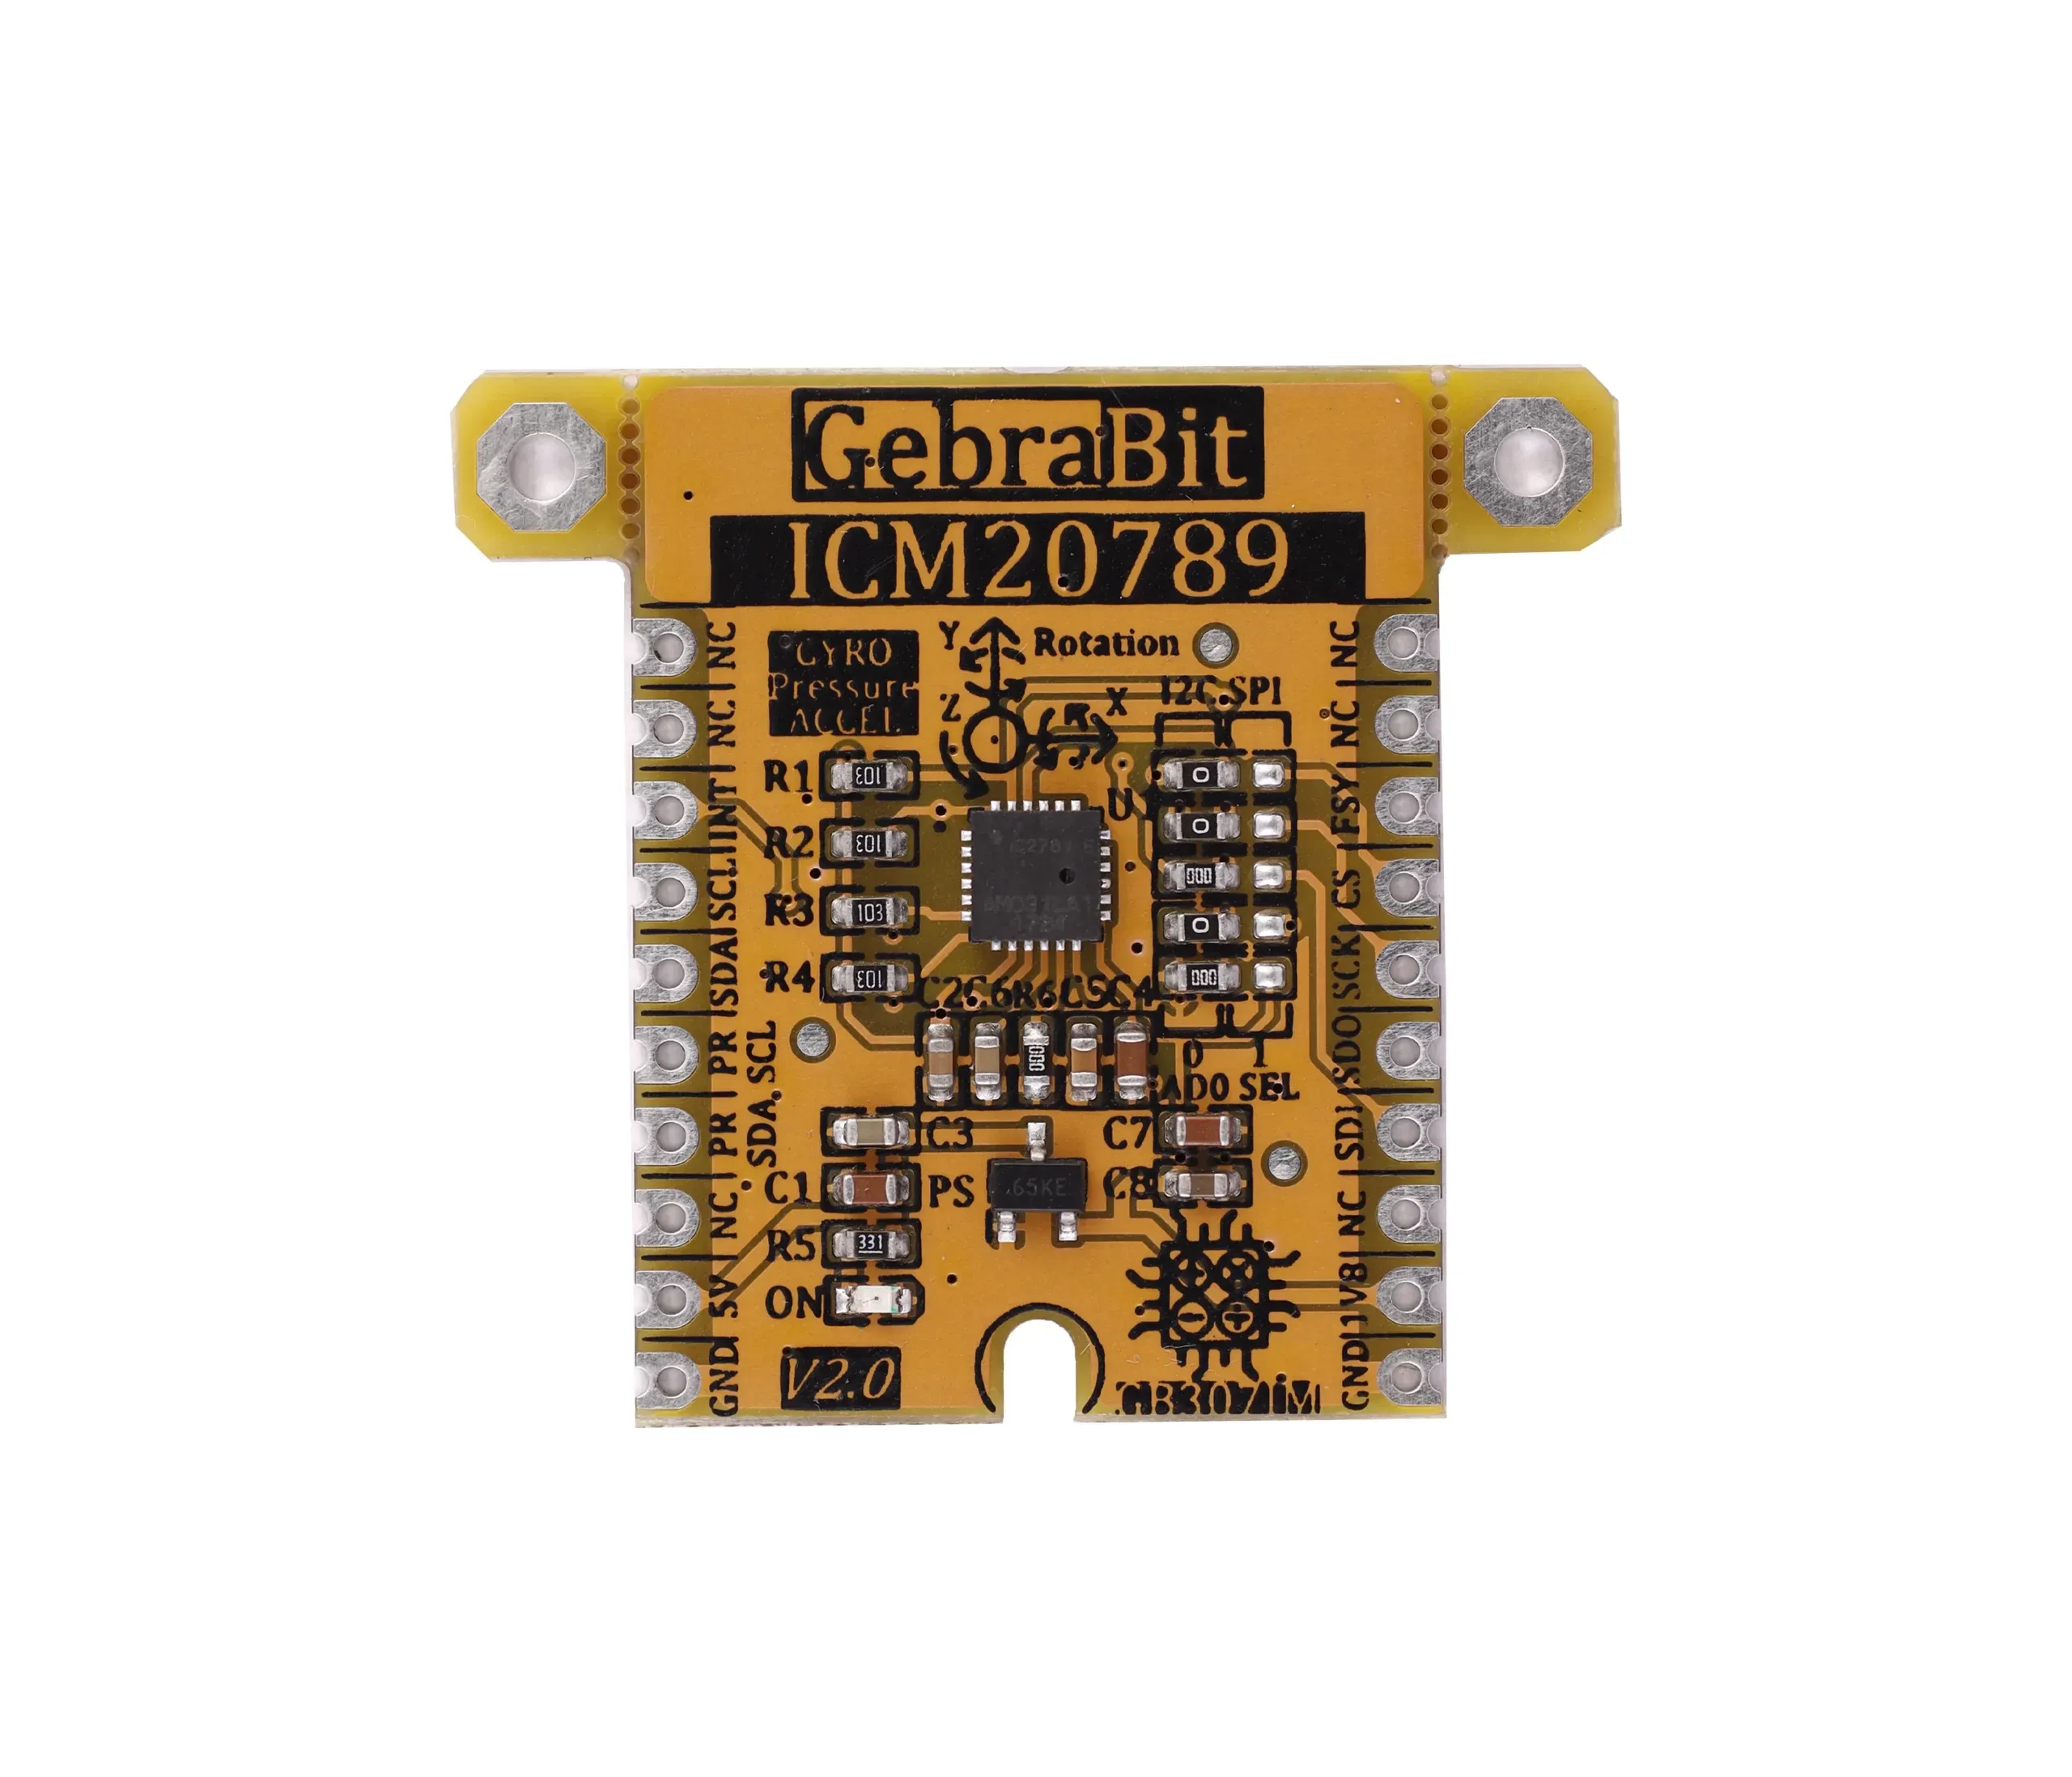
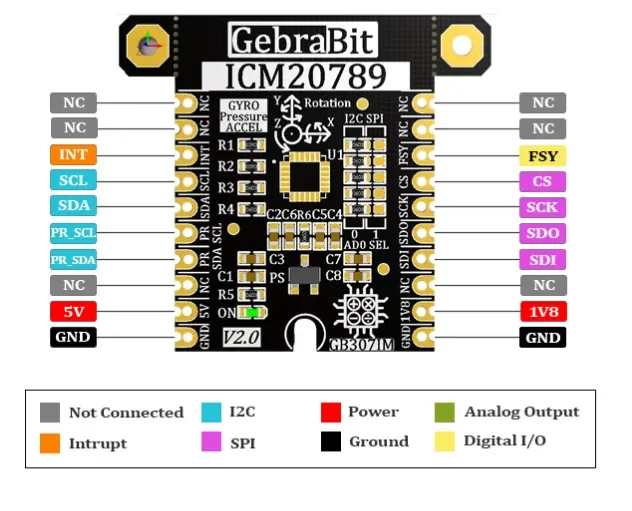
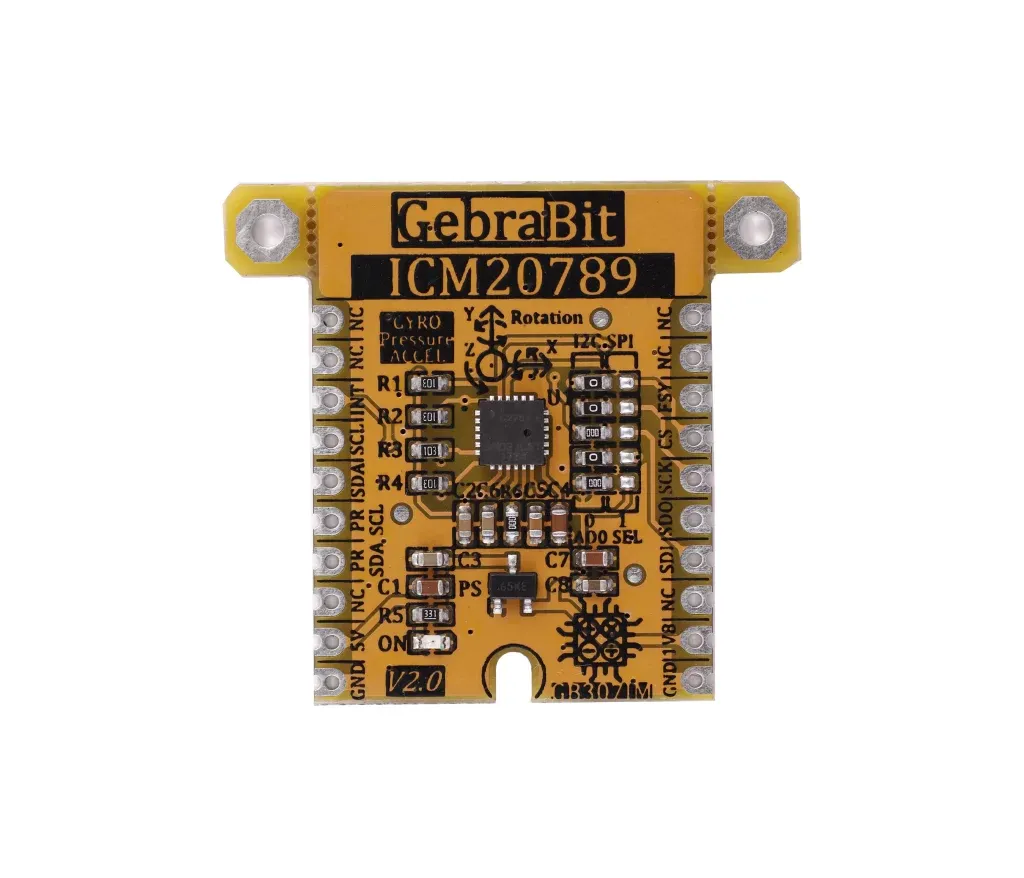
نمای ماژول و اجزای مهم ICM-20789
مشخصات فنی ماژول و حسگر
مشخصه فنی
مقدار
نوع محصول
حسگر اینرسی ششمحوره همراه فشارسنج
سازندهٔ برد
GebraBit
تراشه یا مجموعهٔ حسگر
TDK InvenSense ICM-20789
تبدیل دادهٔ شتاب یا نرخ چرخش در تراشه
16 بیت؛ این عدد معادل دقت مطلق نیست
دامنههای شتاب تراشه
±2، ±4، ±8 و ±16 g
دامنههای نرخ چرخش تراشه
±250، ±500، ±1000 و ±2000 dps
FIFO داخلی تراشه
4096 بایت برای بخش اینرسی
رابط استفادهشده در این راهنما
I²C یا SPI؛ فشار فقط از مسیر I²C
بازهٔ فشار تراشه
30 تا 110 kPa
دقت مطلق فشار تراشه
±1 hPa در 950 تا 1050 hPa و 0 تا 65°C
تغذیهٔ برد در مدار V2.0
ورودی 5 V به رگولاتور 1.8 V؛ خطوط داده با منطق 1.8 V
امکانات برد و فایدهٔ آنها
ویژگی
فایده کاربردی
انتخاب I²C یا SPI روی برد
انتخاب مسیر ارتباط متناسب با میزبان؛ نیازمند تنظیم مقاومتهای صفر اهم
جامپر AD0
امکان انتخاب بیت کمارزش نشانی I²C برای مدیریت باس
رگولاتور 1.8 V در مدار V2.0
تأمین ولتاژ کاری حسگر از ورودی مشخصشده؛ بدون تبدیل سطح داده
دسترسی به INT
امکان اعلام رویداد یا آمادهشدن داده، پس از پیکربندی نرمافزاری
پایههای مستقل PR_CL و PR_DA
دسترسی به مسیر I²C بخش فشار طبق شماتیک
اتصال و نکات انتخاب
در نسخهٔ V2.0، پایهٔ 5V ورودی رگولاتور و پایهٔ 1V8 خروجی آن است؛ هنگام مونتاژ بودن رگولاتور، این خروجی را با منبع خارجی موازی نکنید. خطوط ارتباط و Pull-upها به 1.8 V مربوطاند. زمین میزبان و ماژول مشترک باشد. برای I²C از SCL و SDA و برای SPI از CS، SCK، SDI و SDO استفاده میشود؛ SDI به MOSI و SDO به MISO میزبان متصل میشود. آرایش مقاومتهای صفر اهم، سطح منطقی و Pull-upها را پیش از روشنکردن با شماتیک همان نسخه تطبیق دهید.
دادهٔ فشار از مسیر I²C قابل دسترسی است؛ SPI مربوط به بخش اینرسی ششمحوره است و نباید خواندن مستقیم فشار از SPI را وعده داد. دقت نسبی فشار ±1 Pa فقط برای تغییر 10 hPa در بازهٔ 950 تا 1050 hPa و دمای 25°C مشخص شده است؛ این عدد دقت مطلق یا تضمین ارتفاعسنجی در همهٔ شرایط نیست.
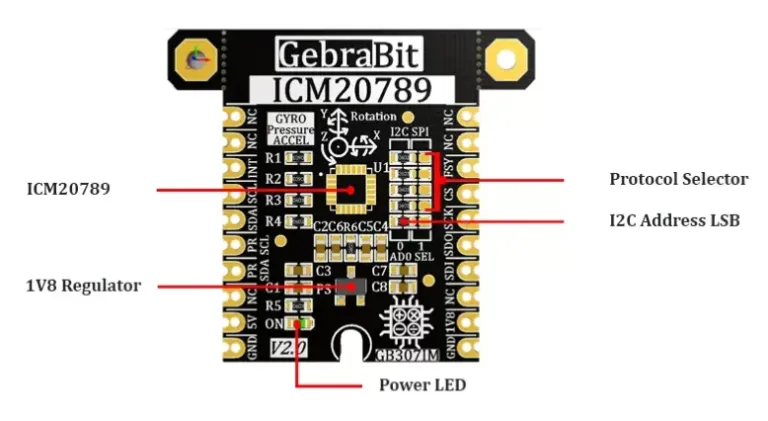
نقشهٔ پایهها یا اجزای ICM-20789 در مستندات برد
کاربرد و محدودیت
بر مبنای قابلیتهای اندازهگیری، این ماژول برای ثبت حرکت همراه فشار و بررسی تغییر ارتفاع با مدل و مرجع فشار مناسب قابل بررسی است. نتیجهٔ نهایی به نصب مکانیکی، تنظیم دامنه و فیلتر، کالیبراسیون و پردازش میزبان وابسته است.
برای جزئیات رجیسترها و مدار، به اسناد مرتبط در تب Technical Documents مراجعه کنید.
سنسور ICM‑20789 یک IMU (Inertial Measurement Unit) 6 محوره است که شامل ژیروسکوپ، شتابسنج میباشد. این سنسور دادههای حرکتی دقیق را با فرکانس نمونهبرداری بالا ارائه میدهد و به دلیل دقت و مصرف کم، برای کاربردهای رباتیک، پهپاد و موبایل مناسب است. ICM‑20789 از فیلتر دیجیتال داخلی برای کاهش نویز بهره میبرد. 🔗 Reference: Official Datasheet – ICM‑20789
2. محدودههای اندازهگیری ICM‑20789 چیست؟
ICM‑20789 شتابسنج را در ±2g تا ±16g و ژیروسکوپ را در ±250 تا ±2000°/s اندازهگیری میکند. این محدودهها برای اکثر کاربردهای صنعتی و مصرفی کافی است و امکان تغییر آنها از طریق رجیسترهای داخلی فراهم شده است. انتخاب محدوده مناسب باعث افزایش دقت و کاهش نویز دادهها میشود. 🔗 Reference: Official Datasheet – ICM‑20789
3. ICM‑20789 چه پروتکلهای ارتباطی را پشتیبانی میکند؟
این سنسور هر دو پروتکل I²C و SPI را پشتیبانی میکند. I²C برای استفاده با چندین سنسور و خطوط کوتاه مناسب است و SPI سرعت بالاتری دارد و برای کاربردهای Real-Time توصیه میشود. رجیسترهای مربوط به پروتکل انتخابی قابل تنظیم هستند و کارخانه توصیههایی برای Pull-up و Timing ارائه داده است. 🔗 Reference: Official Datasheet – ICM‑20789
4. حداکثر سرعت نمونهبرداری ICM‑20789 چقدر است؟
ICM‑20789 تا 1kHz برای شتابسنج و ژیروسکوپ قابلیت نمونهبرداری دارد. این سرعت برای اکثر پروژههای صنعتی و رباتیک کافی است و در حالت High-Resolution میتواند دادههای دقیقتری ارائه دهد. توصیه میشود برای کاهش نویز از فیلتر دیجیتال داخلی استفاده شود. 🔗 Reference: Official Datasheet – ICM‑20789
5. چگونه Calibration ICM‑20789 انجام میشود؟
Calibration سنسور شامل تنظیم Offset و Scale برای شتابسنج و ژیروسکوپ است. این کار میتواند به صورت نرمافزاری با رجیسترهای Calibration داخلی یا با الگوریتمهای پردازش داده انجام شود. Calibration دورهای باعث افزایش Accuracy و کاهش Drift در طول زمان میشود. 🔗 Reference: ICM‑20789 AppNote
6. چه فاکتورهایی بر Drift سنسور ICM‑20789 تاثیر میگذارند؟
Drift ناشی از تغییر دما، Aging سنسور و نویز محیطی است. استفاده از فیلتر دیجیتال، Calibration منظم و رعایت دمای عملیاتی توصیه شده کارخانه باعث کاهش Drift میشود. معمولاً Drift کمتر از ±0.5°/s برای ژیروسکوپ و ±0.01g برای شتابسنج در شرایط استاندارد است. 🔗 Reference: ICM‑20789 AppNote
7. ICM‑20789 چه نوع فیلتر داخلی دارد؟
سنسور ICM‑20789 دارای فیلتر دیجیتال برای شتابسنج و ژیروسکوپ است که نویز سریع را کاهش میدهد و سیگنال خروجی را پایدار میکند. فرکانس فیلتر قابل تنظیم است و میتوان Smoothness دادهها را برای کاربردهای مختلف تغییر داد. استفاده از این فیلتر باعث افزایش دقت در پروژههای حساس میشود. 🔗 Reference: Official Datasheet – ICM‑20789
8. نحوه خواندن دادهها از ICM‑20789 در Arduino چگونه است؟
با استفاده از کتابخانه رسمی Arduino برای ICM‑20789، میتوان دادههای شتاب، ژیروسکوپ و دما را به راحتی خواند. کتابخانه شامل توابع آماده برای راهاندازی و خواندن رجیسترهاست و امکان استفاده از Interrupt و FIFO برای نمونهبرداری سریع وجود دارد. اتصال صحیح پایهها و رعایت ولتاژ تغذیه ضروری است. 🔗 Reference: ICM‑20789 Arduino Library
9. ICM‑20789 در چه محدوده دمایی و رطوبتی عمل میکند؟
ICM‑20789 در دمای عملیاتی -40°C تا +85°C و رطوبت نسبی 0 تا 100% قابل استفاده است. رعایت این محدودهها باعث حفظ Accuracy و کاهش Drift میشود. استفاده در محیطهای دما و رطوبت غیرمجاز ممکن است به عملکرد نامطلوب یا آسیب سنسور منجر شود. 🔗 Reference: Official Datasheet – ICM‑20789
10. تفاوت ICM‑20789 با سنسورهای مشابه چیست؟
ICM‑20789 با مصرف پایین، دقت بالا و پشتیبانی از 6 یا 9 محور، از جمله بهترین گزینهها برای IMU در کاربردهای موبایل، رباتیک و پهپاد است. پشتیبانی از SPI و I²C، فیلتر دیجیتال داخلی و کتابخانههای رسمی باعث سهولت راهاندازی میشود. این مزایا آن را نسبت به مدلهای قبلی و سنسورهای مشابه متمایز میکند. 🔗 Reference: Official Product Page – ICM‑20789
11. چگونه میتوان Offset شتابسنج ICM‑20789 را تنظیم کرد؟
Offset شتابسنج ICM‑20789 را میتوان با رجیسترهای داخلی یا الگوریتم نرمافزاری اصلاح کرد. تنظیم صحیح Offset باعث کاهش خطاهای ثابت و افزایش Accuracy میشود. معمولاً Calibration با قرار دادن سنسور در موقعیت ثابت و خواندن مقادیر خام انجام میشود. انجام این کار به خصوص در پروژههای Precise Navigation اهمیت دارد. 🔗 Reference: ICM‑20789 AppNote
نویز در ژیروسکوپ ICM‑20789 میتواند به دلیل Thermal Noise، منبع تغذیه غیرپایدار و اثرات EMI باشد. استفاده از فیلتر دیجیتال داخلی و رعایت توصیههای PCB Layout کارخانه باعث کاهش نویز میشود. همچنین نمونهبرداری بیش از حد میتواند نویز را بیشتر کند، بنابراین تنظیم مناسب نرخ نمونهبرداری اهمیت دارد. 🔗 Reference: Official Datasheet – ICM‑20789
13. ICM‑20789 چگونه به صورت Real-Time داده میدهد؟
سنسور از FIFO داخلی و Interrupt پشتیبانی میکند تا دادهها بدون نیاز به Polling مداوم در میکروکنترلر دریافت شوند. این قابلیت Real-Time باعث کاهش پردازش و افزایش سرعت پاسخ سیستم میشود. استفاده از I²C یا SPI با سرعت بالا باعث حفظ Integrity دادهها در پروژههای زمان واقعی میشود. 🔗 Reference: Official Datasheet – ICM‑20789
14. نحوه اتصال ICM‑20789 به STM32 چگونه است؟
برای اتصال ICM‑20789 به STM32 میتوان از I²C یا SPI استفاده کرد. کتابخانه STM32 HAL نمونه کد برای خواندن رجیسترها، تنظیم Interrupt و راهاندازی FIFO ارائه میدهد. رعایت سطح ولتاژ و اتصال Pull-up مناسب در خطوط I²C ضروری است تا دادهها بدون خطا منتقل شوند. 🔗 Reference: ICM‑20789 STM32 HAL Example
15. چگونه Accuracy اندازهگیری ICM‑20789 را افزایش دهیم؟
برای افزایش Accuracy، Calibration دورهای شتابسنج و ژیروسکوپ انجام شود. استفاده از فیلتر دیجیتال، تنظیم صحیح محدوده Measurement Range و قرارگیری سنسور در شرایط پایدار باعث کاهش نویز و Drift میشود. همچنین رعایت دمای عملیاتی و کاهش ارتعاش محیطی کمککننده است. 🔗 Reference: Official Datasheet – ICM‑20789
16. چه مشکلات رایجی در خواندن دادههای ICM‑20789 رخ میدهد؟
یکی از مشکلات رایج Error در دادهها به دلیل Pull-up نامناسب در خطوط I²C، Noise محیطی، و Drift طولانی مدت است. رعایت توصیههای کارخانه، استفاده از فیلتر دیجیتال و Calibration منظم این مشکلات را کاهش میدهد. همچنین استفاده از کابل کوتاه و Shielded در پروژههای حساس توصیه میشود. 🔗 Reference: Official Datasheet – ICM‑20789
17. چگونه میتوان دمای داخلی ICM‑20789 را خواند؟
ICM‑20789 دارای سنسور دما داخلی است که میتوان آن را از رجیستر مخصوص خواند. داده دما برای Compensation Drift و Temperature Calibration ضروری است. تبدیل دادههای خام به درجه سانتیگراد با فرمول کارخانه انجام میشود و میتواند Accuracy کلی سیستم را بهبود دهد. 🔗 Reference: Official Datasheet – ICM‑20789
18. ICM‑20789 در چه کاربردهایی بهینه است؟
این سنسور برای رباتیک، پهپاد، هدستهای واقعیت مجازی، و سیستمهای Navigation مناسب است. دقت بالا، مصرف کم و پشتیبانی از SPI/I²C آن را برای محیطهای صنعتی و مصرفی بهینه کرده است. همچنین قابلیت Calibration ساده باعث شده پروژههای Embedded سریعتر توسعه پیدا کنند. 🔗 Reference: Official Product Page – ICM‑20789
19. چگونه میتوان Drift ژیروسکوپ ICM‑20789 را کاهش داد؟
کاهش Drift با Calibration دورهای، استفاده از Temperature Compensation و الگوریتمهای نرمافزاری مانند Complementary Filter یا Kalman Filter انجام میشود. همچنین انتخاب Rate و Full-Scale مناسب باعث کاهش خطای Accumulated Error در طول زمان میشود. رعایت شرایط دمایی توصیهشده کارخانه نیز ضروری است. 🔗 Reference: ICM‑20789 AppNote
20. تفاوت حالت Sleep و Standby در ICM‑20789 چیست؟
در حالت Sleep مصرف انرژی بسیار پایین است و تنها بخشهایی از سنسور فعال هستند. در Standby تمام سنسورها خاموش هستند ولی رجیسترها نگه داشته میشوند. استفاده از Sleep/Standby برای کاهش مصرف انرژی در باتریهای موبایل یا پهپاد توصیه میشود. 🔗 Reference: Official Datasheet – ICM‑20789
21. چگونه میتوان فیلتر دیجیتال ICM‑20789 را تنظیم کرد؟
فرکانس Cut-off فیلتر دیجیتال داخلی برای شتابسنج و ژیروسکوپ قابل تنظیم است. انتخاب مقدار مناسب باعث کاهش نویز و حفظ پاسخ Real-Time میشود. Factory Recommended Settings برای اکثر کاربردها ارائه شده و میتوان آنها را بر اساس نیاز تغییر داد. 🔗 Reference: Official Datasheet – ICM‑20789
22. چگونه دادهها را با استفاده از FIFO در ICM‑20789 مدیریت کنیم؟
FIFO داخلی امکان ذخیره دادهها بدون پردازش مداوم توسط MCU را فراهم میکند. این قابلیت مخصوصاً در Sampling Rate بالا مفید است و باعث کاهش Load میکروکنترلر میشود. رجیسترهای تنظیم FIFO و Interrupt را میتوان برای ارسال Alerts تنظیم کرد. 🔗 Reference: Official Datasheet – ICM‑20789
23. ICM‑20789 در چه ولتاژ عملیاتی کار میکند؟
ولتاژ عملیاتی سنسور بین 1.71V تا 3.6V است. رعایت این محدوده برای حفظ Accuracy و جلوگیری از Damage الزامی است. همچنین در برخی بردها نیاز به Level Shifter برای ارتباط با MCU 5V وجود دارد. 🔗 Reference: Official Datasheet – ICM‑20789
24. آیا ICM‑20789 نیاز به External Crystal دارد؟
ICM‑20789 دارای Internal Clock است اما برای دقت بالاتر میتوان از External Crystal استفاده کرد. استفاده از External Crystal باعث افزایش Stability و کاهش Drift در کاربردهای Precision میشود. Factory AppNote جزئیات اتصال و Recommended Values را ارائه داده است. 🔗 Reference: Official AppNote – ICM‑20789
25. چگونه میتوان Interruptهای ICM‑20789 را تنظیم کرد؟
سنسور امکان تولید Interrupt برای Data Ready، FIFO Overflow و Motion Detection را دارد. تنظیم رجیسترهای Interrupt به MCU کمک میکند تا بدون Polling مداوم، دادهها را دریافت کند. این روش مصرف انرژی را کاهش و پاسخ سیستم را سریعتر میکند. 🔗 Reference: Official Datasheet – ICM‑20789
26. چه مشکلات رایجی در Calibration ICM‑20789 رخ میدهد؟
مشکلات رایج شامل Offset نادرست، Scale Error و Drift پس از Calibration است. استفاده از محیط پایدار، انجام Calibration چند مرحلهای و بررسی Temperature Compensation باعث کاهش این خطاها میشود. رعایت Recommended Procedure کارخانه اهمیت زیادی دارد. 🔗 Reference: ICM‑20789 AppNote
27. چگونه میتوان ICM‑20789 را برای Motion Detection استفاده کرد؟
با استفاده از الگوریتمهای داخلی و رجیسترهای Motion Detection میتوان شتاب غیرمعمول را تشخیص داد. این ویژگی برای Wake-up Sensor و امنیت کاربرد دارد. تنظیم Threshold و Duration مناسب باعث کاهش False Alarm میشود. 🔗 Reference: Official Datasheet – ICM‑20789
28. ICM‑20789 چگونه با GPS و IMU ترکیب میشود؟
دادههای شتابسنج و ژیروسکوپ ICM‑20789 میتوانند با GPS ترکیب شوند تا موقعیت و حرکت دقیقتری بدست آید. الگوریتمهای Sensor Fusion مانند Kalman Filter برای این کار استفاده میشوند. این روش Accuracy سیستمهای Navigation و Tracking را بهبود میدهد. 🔗 Reference: Official Datasheet – ICM‑20789
29. تفاوت I²C و SPI در ICM‑20789 چیست؟
I²C برای چند سنسور و خطوط کوتاه مناسب است و سرعت معمولی دارد، در حالی که SPI سرعت بالاتر و Response Real-Time سریعتری ارائه میدهد. انتخاب پروتکل بسته به Application و Load پردازشی MCU انجام میشود. 🔗 Reference: Official Datasheet – ICM‑20789
30. چه مشکلات رایجی در خواندن دادههای ICM‑20789 از SPI رخ میدهد؟
مشکل معمول شامل Clock Error، CS Pin نادرست و Voltage Mismatch است. رعایت Timing Diagram کارخانه و استفاده از Pull-up/Pull-down مناسب باعث کاهش Error میشود. همچنین استفاده از کابل کوتاه و Shielded توصیه میشود. 🔗 Reference: Official Datasheet – ICM‑20789
31. ICM‑20789 چه میزان جریان مصرف میکند؟
در حالت Active جریان حدود 3.5mA و در Sleep حدود 5µA است. انتخاب مناسب Mode باعث کاهش مصرف انرژی در سیستمهای باتریدار میشود. مصرف وابسته به نرخ نمونهبرداری و استفاده از فیلتر داخلی نیز است. 🔗 Reference: Official Datasheet – ICM‑20789
32. ICM‑20789 چگونه میتواند برای Tilt Sensing استفاده شود؟
با خواندن دادههای شتابسنج و اعمال توابع ریاضی، زاویه Tilt نسبت به زمین محاسبه میشود. این قابلیت برای رباتیک و کنترل Orientation دستگاهها مفید است. Calibration اولیه و استفاده از Filter باعث Accuracy بالاتر میشود. 🔗 Reference: Official Datasheet – ICM‑20789
33. کاربرد ICM‑20789 در VR و AR چیست؟
ICM‑20789 میتواند حرکات سر و دست را با دقت بالا تشخیص دهد. این ویژگی برای هدستهای VR/AR ضروری است و باعث کاهش Lag و Motion Sickness میشود. استفاده از الگوریتمهای Sensor Fusion باعث Realistic Tracking میشود. 🔗 Reference: Official Product Page – ICM‑20789
34. چگونه میتوان PCB Layout بهینه برای ICM‑20789 طراحی کرد؟
Placement سنسور در مرکز برد، کوتاه بودن خطوط Signal، استفاده از Ground Plane و کاهش نویز EMI توصیه میشود. رعایت Guidelines کارخانه برای Power Supply و Decoupling باعث عملکرد پایدار و Accurate میشود. 🔗 Reference: Official AppNote – ICM‑20789
35. منابع رسمی ICM‑20789 از کجا قابل دریافت هستند؟
میتوانید Datasheet، Design Guide، Application Note، و کتابخانههای رسمی Arduino/STM32 را از صفحه رسمی کارخانه دریافت کنید. این منابع شامل تمام اطلاعات لازم برای راهاندازی و استفاده بهینه از سنسور است. 🔗 Reference: Official Product Page – ICM‑20789
36. سنسورهای مشابه و معروف با سنسور ICM-20789 کدامند و چه تفاوتهایی با آن دارند؟
جدول زیر مقایسهای از مشخصات فنی کلیدی سنسور ICM‑ICM20789 با چند سنسور مشابه و معروف دیگر را نشان میدهد. این پارامترها شامل محدوده اندازهگیری ژیروسکوپ و شتابسنج، نویز ژیروسکوپ، پهنای باند و حساسیت محور متقاطع هستند. این مقایسه کمک میکند تا تفاوتها و نقاط قوت هر سنسور بهصورت دقیقتر درک شود. اطلاعات ارائهشده برای انتخاب بهینه سنسور مناسب در کاربردهای مختلف بسیار کاربردی است. هر سنسور مزایای خاص خود را دارد که با توجه به نیاز پروژه انتخاب میشود.
 REDRONIC


GebraTeam-AY –
Very good product