 REDRONIC
ماژول GebraBit ICM-20689 یک ژیروسکوپ سهمحوره و شتابسنج سهمحوره را در اختیار میزبان قرار میدهد. ارتباط I²C یا SPI و بافر FIFO داخلی، خواندن داده برای ثبت و پردازش حرکت را ممکن میکنند.
مشخصات فنی ماژول و حسگر
| مشخصه فنی | مقدار |
|---|---|
| نوع محصول | IMU ششمحوره |
| سازندهٔ برد | GebraBit |
| تراشه یا مجموعهٔ حسگر | TDK InvenSense ICM-20689 |
| تبدیل دادهٔ شتاب یا نرخ چرخش در تراشه | 16 بیت؛ این عدد معادل دقت مطلق نیست |
| دامنههای شتاب تراشه | ±2، ±4، ±8 و ±16 g |
| دامنههای نرخ چرخش تراشه | ±250، ±500، ±1000 و ±2000 dps |
| FIFO داخلی تراشه | 4096 بایت |
| رابط استفادهشده در این راهنما | I²C یا SPI |
| تغذیهٔ برد در مدار V2.0 | 1.8 یا 3.3 V طبق وضعیت جامپر VDD SEL؛ سطح منطقی طبق VDIO SEL |
امکانات برد و فایدهٔ آنها
| ویژگی | فایده کاربردی |
|---|---|
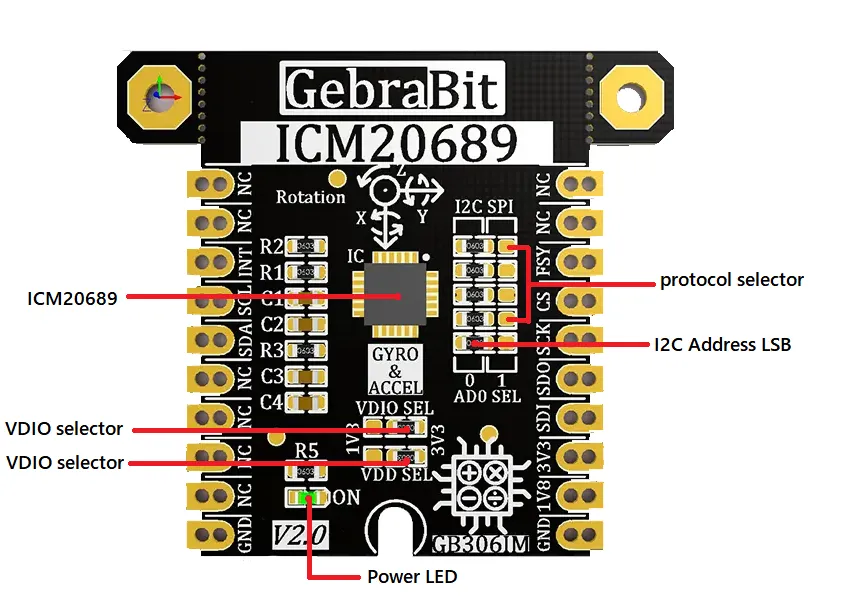
| انتخاب I²C یا SPI روی برد | انتخاب مسیر ارتباط متناسب با میزبان؛ نیازمند تنظیم مقاومتهای صفر اهم |
| جامپر AD0 | امکان انتخاب بیت کمارزش نشانی I²C برای مدیریت باس |
| انتخاب جداگانهٔ تغذیه و سطح منطقی | هماهنگسازی VDD و VDDIO با تغذیهٔ موجود و منطق میزبان |
| دسترسی به INT | امکان اعلام رویداد یا آمادهشدن داده، پس از پیکربندی نرمافزاری |
اتصال و نکات انتخاب
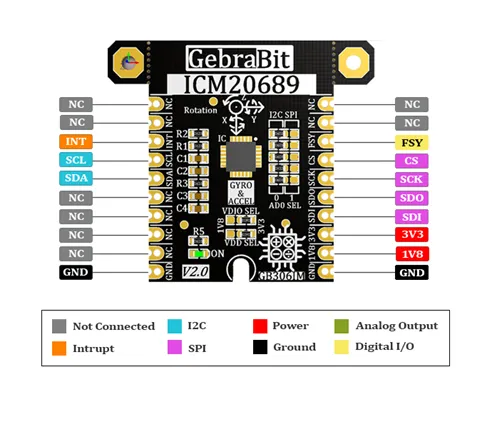
در نسخهٔ V2.0، با جامپرهای VDD SEL و VDIO SEL بهترتیب تغذیهٔ حسگر و سطح منطقی انتخاب میشوند. ولتاژ را به پایهٔ متناظر 1V8 یا 3V3 بدهید؛ این برد مبدل سطح خودکار 5 V نیست. زمین میزبان و ماژول مشترک باشد. برای I²C از SCL و SDA و برای SPI از CS، SCK، SDI و SDO استفاده میشود؛ SDI به MOSI و SDO به MISO میزبان متصل میشود. آرایش مقاومتهای صفر اهم، سطح منطقی و Pull-upها را پیش از روشنکردن با شماتیک همان نسخه تطبیق دهید.
وجود امکانات پردازشی داخل تراشه به معنی ارائهٔ خودکار زاویهٔ نهایی نیست. تخمین وضعیت به نرمافزار، پیکربندی، کالیبراسیون و شرایط حرکت وابسته است؛ این مدل مغناطیسسنج داخلی ندارد.
کاربرد و محدودیت
بر مبنای قابلیتهای اندازهگیری، این ماژول برای کنترلرهای حرکتی، ثبت حرکت ربات و ارزیابی الگوریتمهای تخمین وضعیت قابل بررسی است. نتیجهٔ نهایی به نصب مکانیکی، تنظیم دامنه و فیلتر، کالیبراسیون و پردازش میزبان وابسته است.
برای جزئیات رجیسترها و مدار، به اسناد مرتبط در تب Technical Documents مراجعه کنید.