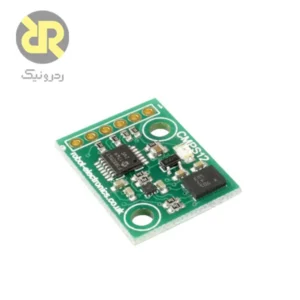
HMC1052 از Honeywell یک مغناطیسسنج AMR دومحوره با خروجی پل مقاومتی است. دو مؤلفه میدان متعامد را به سیگنالهای آنالوگ تفاضلی تبدیل میکند و برای خواندن به تقویتکننده، ADC و مدار کنترل مورد نیاز حسگر احتیاج دارد.
ویژگیها و مشخصات فنی
| مشخصه | مقدار یا توضیح |
|---|---|
| فناوری | AMR |
| تعداد محور | دو محور میدان متعامد |
| بازه میدان | ±6 G طبق دیتاشیت خانواده |
| خروجی | دو پل Wheatstone با خروجی تفاضلی |
| حساسیت معمول | 1 mV/V/G طبق شرایط جدول سازنده |
| تغذیه مرجع | 3 V معمول در جدول؛ حدود مدار از دیتاشیت تعیین شود |
| قابلیت Set/Reset | پایهها یا مسیر تحریک برای بازیابی وضعیت حساس عنصر |
| قابلیت Offset Strap | تولید میدان جبرانی با تحریک خارجی طبق راهنما |
| رابط دیجیتال داخلی | ندارد؛ تبدیل و پردازش در مدار خارجی انجام میشود |
نحوه عملکرد و قابلیتها
خروجی پل به میدان و ولتاژ تغذیه وابسته است. تقویتکننده باید سیگنال کوچک تفاضلی را با محدوده حالت مشترک مناسب بخواند. مسیر Set/Reset برای مدیریت وضعیت عنصر AMR اهمیت دارد و با کالیبراسیون میدان مزاحم دستگاه متفاوت است. Offset Strap نیز به مدار تحریک خارجی نیاز دارد و به تنهایی خروجی دیجیتال یا حذف خودکار تمام آفست را فراهم نمیکند.
سنجش میدان مغناطیسی با نمایش جهت قطبنما تفاوت دارد. محاسبه جهت به جهتگیری محورهای حسگر، کالیبراسیون میدان مزاحم و در حرکت سهبعدی به اطلاعات شیب نیاز دارد. حساسیت یا وزن هر کد خروجی با دقت نهایی یکسان نیست؛ نویز، آفست، دما و محیط نصب نیز بر نتیجه اثر میگذارند.
کاربردهای مناسب
قطبنمای دوبعدی، سنجش میدان کم و آزمایشهای مغناطیسی از کاربردهای این خانواده هستند. سنجش میدان ناشی از جریان با هندسه و کالیبراسیون مناسب قابل بررسی است، اما HMC1052 حسگر جریان ایزوله با مشخصات تبدیل آمپر آماده نیست.
نکات طراحی، نصب و استفاده
برای Set/Reset از مدار پالس پیشنهادی سازنده استفاده کنید؛ اتصال مستقیم مسیر تحریک به GPIO بدون بررسی جریان مناسب نیست. نویز تقویتکننده و مرجع ADC در کنار نویز عنصر حسگر بررسی شوند. برای تخمین جهت در دستگاه کجشونده، محدودیت دو محور و نیاز به مرجع شیب را در نظر بگیرید. مقدار 120 µG قبلی به دلیل نبود تطبیق روشن با نسخه سند، بهعنوان وضوح یا دقت عمومی درج نشده است.
آهنربا، موتور، پیچ فولادی، کابل جریان بالا و قطعات مغناطیسی برد میتوانند مقدار میدان ثبتشده را تغییر دهند. کالیبراسیون اثر میدان ثابت مزاحم و اعوجاج میدان را روی مجموعه نهایی انجام دهید. در محاسبه قطبنما، علامت محورها و همراستایی حسگر با بدنه را ثبت کنید؛ اگر میدان از بازه انتخابی خارج شود، داده اشباعشده برای محاسبه جهت قابل اتکا نیست.